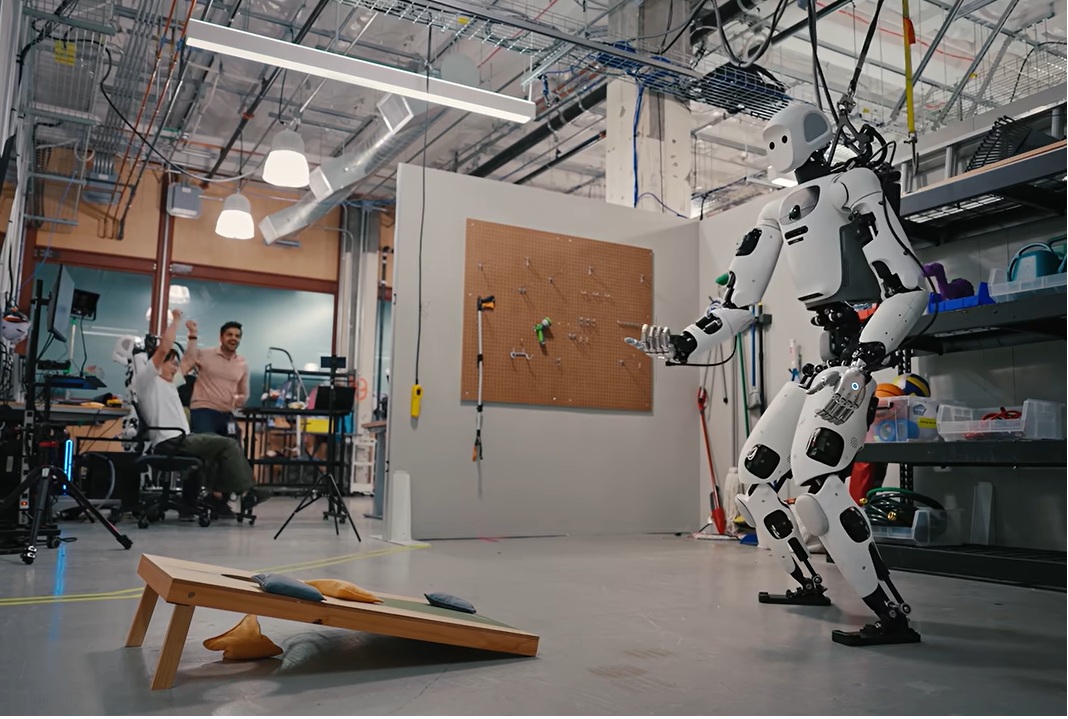
Predstavte si, že robotovi ukážete obyčajné video človeka hádzajúceho vrecúško na terč (obľúbenú hru cornhole) a on sa túto fyzickú zručnosť naučí sám iba z obrazu. Sci-fi? Výskumníci z Google DeepMind ukázali, že s ich najnovším modelom Gemini 4 Argon je to realita!
Humanoidný robot Apollo 2 od spoločnosti Apptronik dokázal na reálnom hardvéri trafiť terč sedemkrát za sebou bez jediného zaváhania.
Ako funguje mágia názvom Video-to-Sim-to-Real?
Tradičné programovanie fyzických pohybov pre roboty trvá inžinierom celé týždne manuálneho modelovania a nastavovania. Google však predviedol revolučný postup zvaný Video-to-Sim-to-Real, ktorý tento proces skracuje na niekoľko hodín:
- Pozorovanie človeka: Model Gemini 4 Argon analyzoval video ľudského švihu ruky a okamžite namapoval pohyb a moment uvoľnenia vrecúška na kĺby robota.
- Fyzikálna simulácia: Pomocou vlastných kamier robot zameral terč a model vytvoril presnú fyzikálnu simuláciu prostredia v programe MuJoCo, kde si hod tisíckrát vyskúšal „nanečisto“.
- Prenos na realitu a jemné ladenie: Vytrénovaný pohyb preniesli do skutočného robota Apollo 2, ktorý na základe dopadu prvých vrecúšok korigoval bod uvoľnenia, až kým nedosiahol 7 perfektných zásahov za sebou.
Prečo je to obrovský skok pre umelú inteligenciu?
Nová AI Gemini 4 Argon, ktorú Google predstavil 13. októbra, dosiahla až 87 % v teste Embodied Reasoning, ktorý meria schopnosť rozumieť 3D priestoru a fyzikálnym problémom.
- Obrovská úspora času: Namiesto týždňov ručného kódovania trval celý proces prípravy len pár hodín.
- Nekonečné množstvo dát: Ako tréningové dáta pre roboty teraz môžu slúžiť milióny obyčajných videí ľudí na internete.
- Pokročilá platforma: Robot Apollo od Apptroniku sa už dnes testuje v gigantoch ako Mercedes-Benz či Jabil, pričom podobné AI modely dokážu zvýšiť úspešnosť robotických úkonov z 56 % až na 75 %.
Aké sú limity a čo bude ďalej?
Treba otvorene povedať, že išlo o internú výskumnú demonštráciu v kontrolovaných podmienkach. Google zatiaľ nezverejnil presnú vzdialenosť terča ani to, koľko neúspešných pokusov robot potreboval pred šnúrou siedmich zásahov.
Ukazuje sa však jasný trend: hranica medzi virtuálnym svetom simulácií a reálnou fyzickou prácou robotov sa rozplýva rýchlejšie, než sme si mysleli.
Pozrite si priložené video z tréningu a dajte nám v komentároch vedieť: Myslíte si, že sa roboty čoskoro naučia akúkoľvek ľudskú činnosť len z pozerania videí na YouTube?